arXiv preprint · 2026First author
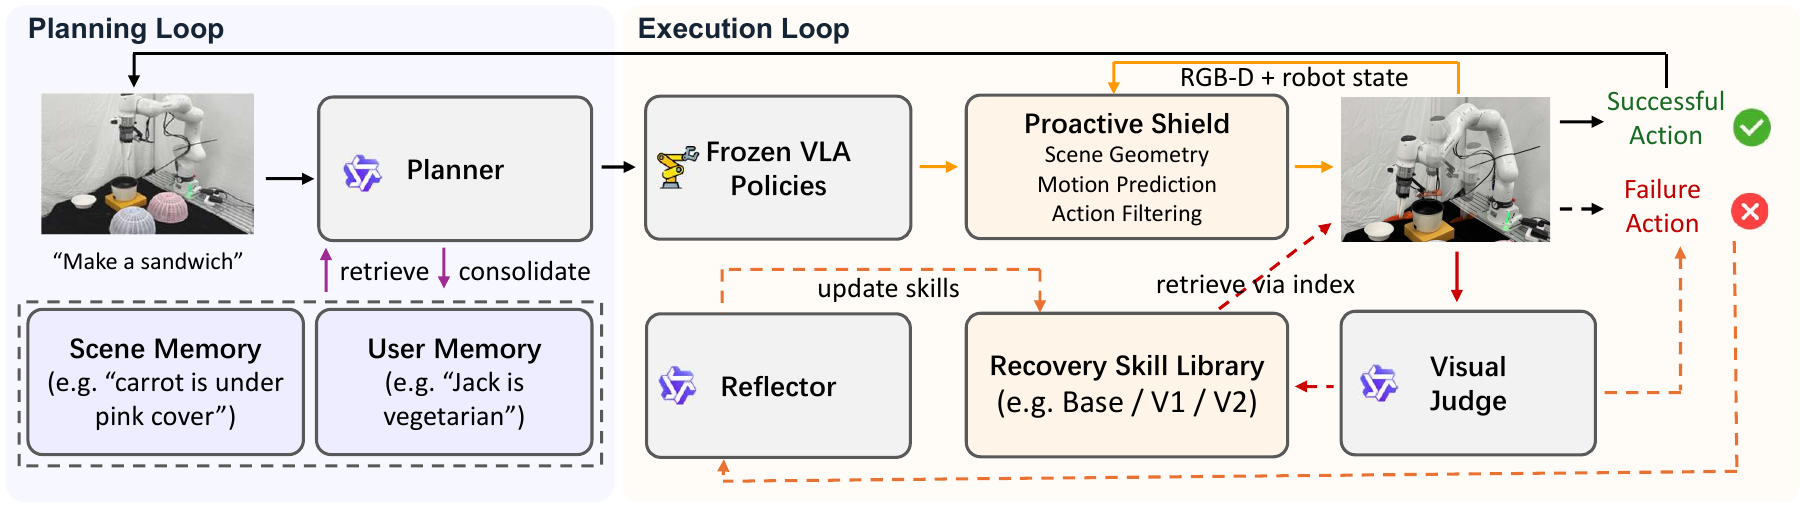
RESETTLE: Robotic Recovery through Disagreement-Triggered Retrieval and Efficient Corrective Control
Yuxin Chen*, Senqiao Yang*, Zixuan Wang, Jinhui Ye, Changsheng Lu, Pengguang Chen, Shu Liu, Zhuotao Tian, Jiaya Jia
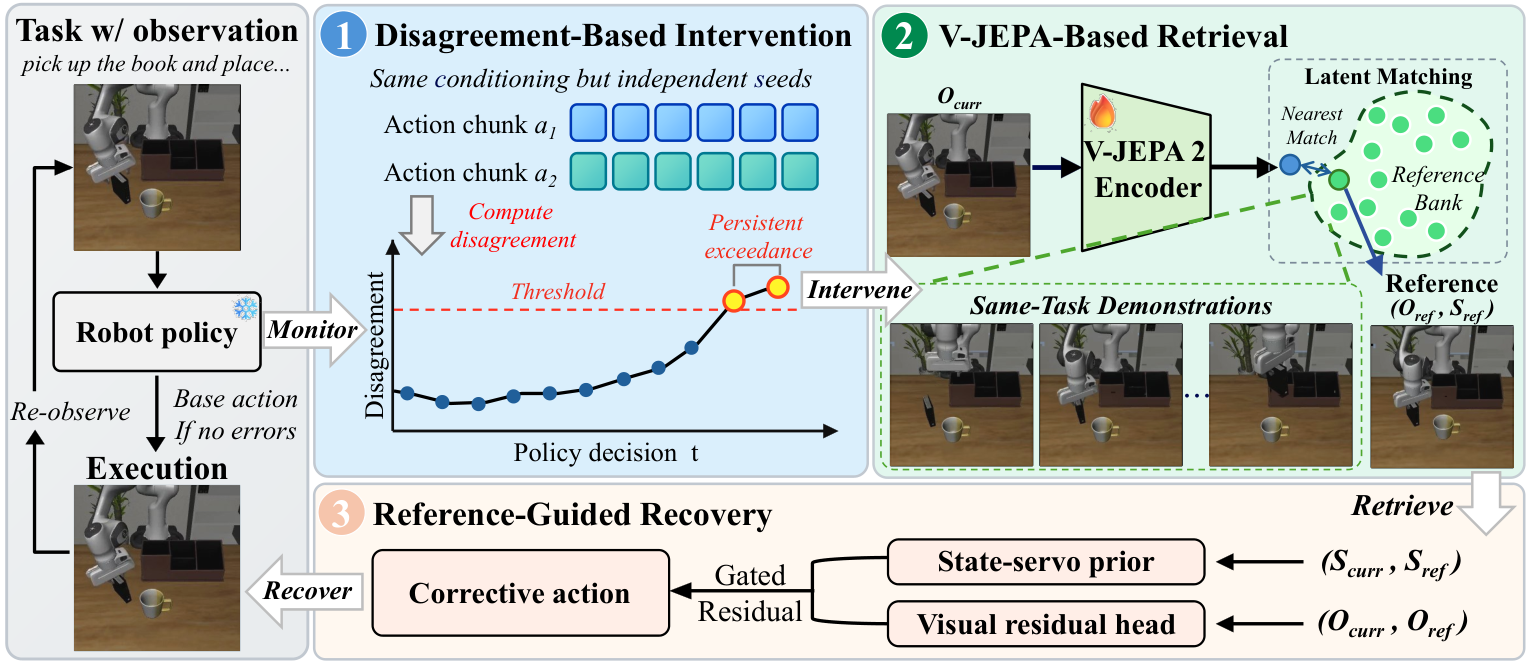
Efficient recovery for frozen robot policies through action disagreement monitoring and demonstration retrieval.